 English
 العربية

A Gyro Steering System is an advanced measurement technology that utilizes the physical properties of high-precision fiber optic gyroscopes or mechanical gyroscopes (namely rigidity and precession) to determine the azimuth and attitude of the drill bit or pipeline within the Earth's rotational coordinate system.
Before introducing the Gyro Steering System, let's first review the types of steering systems available:
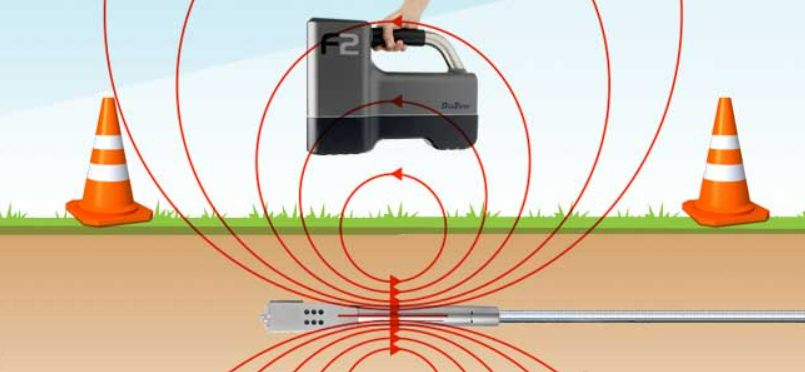
Principle: An operator uses a handheld receiver to detect signals transmitted from a probe located behind the drill bit, obtaining real-time information on depth, inclination, and azimuth.
Advantages:
1)Low cost
2)Simple operation and easy maintenance
3)Suitable for entry-level HDD projects
Limitations:
1)Poor anti-interference capability
2)Not suitable for deep installations or complex subsurface structures
3)Relies on manual tracking, making it less efficient than automated systems
Applicable For:
1)Municipal projects, small-scale power/telecom installations
2)Projects with simple geology and short crossing distances
3)Projects in low-interference environments
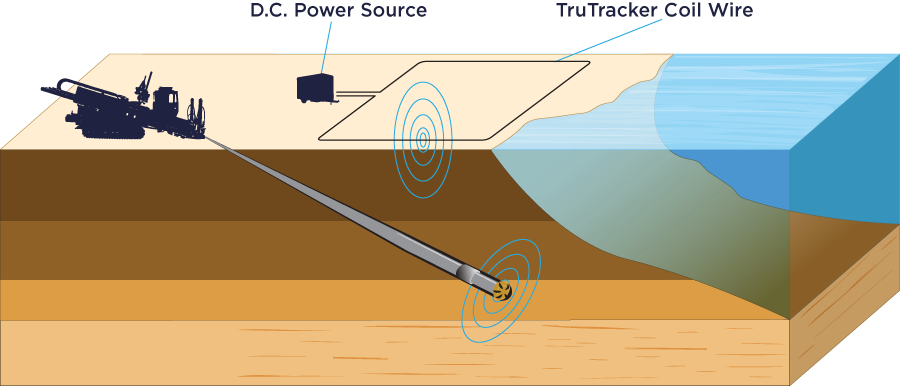
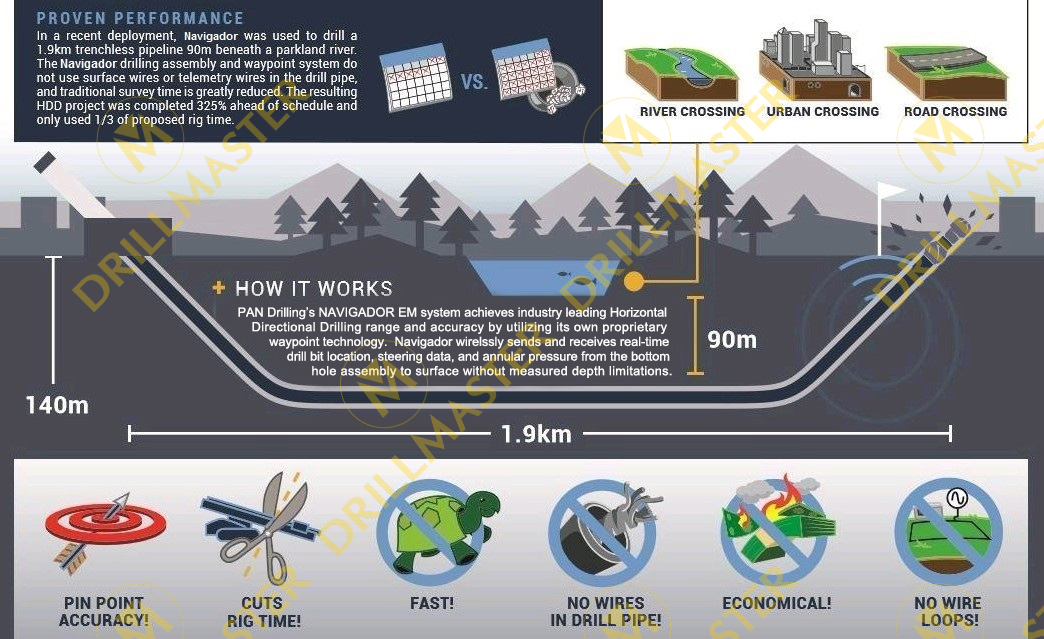
Principle: A wire loop is laid out on the ground surface above the planned bore path. A surface transmitter sends an electromagnetic signal. A receiver probe within the drill head detects the magnetic field, calculates the drill head's offset and orientation relative to the field, and the system provides real-time feedback on 3D coordinates to guide adjustments.
Limitations:
1)Depth Limitation: Signal penetration through the ground is limited; effective depth is typically within 20-30 meters.
2)EM Interference: Nearby power lines, metal pipes, reinforced concrete structures, etc., can cause strong interference, leading to signal loss or errors.
3)Formation Impact: Highly conductive formations (e.g., clay, aquifers) severely attenuate the signal.
4)Surface Conditions: Requires laying a surface transmitter wire/loop or placing a transmitter, making implementation difficult over rivers, in densely built-up areas, or busy traffic zones.
*(Example: In December 2018, North American EM completed a 2224-meter HDD crossing.)*
(Historical Note: In 2005, InterCon partnered with Schlumberger to first apply RSS in HDD construction.)
(Example: 2 x 400m crossings in Missouri, using a 250mm drill bit, 1700 LPM flow rate (80 Bar pressure), driving a 171mm RSS.)
Principle: Data from sensors (accelerometers, magnetometers) in the drill head is transmitted in real-time to the surface control unit via a cable running inside the drill string.
Limitations:
1)Drill Pipe Limitation: Requires special drill pipe with an integrated cable, which is expensive and complicates operations (requires cable connections).
2)Depth/Distance Limitation: Cable length and signal attenuation limit the achievable drilling distance.
3)Failure Risk: The cable is susceptible to wear, breakage, or connector failure during drilling operations.
In trenchless engineering, precise control over the position and direction of subsurface drill bits or pipelines is paramount. Gyro Steering Systems were developed specifically to overcome the limitations inherent in electromagnetic and wired systems.
Working Principle of Gyro Steering Systems
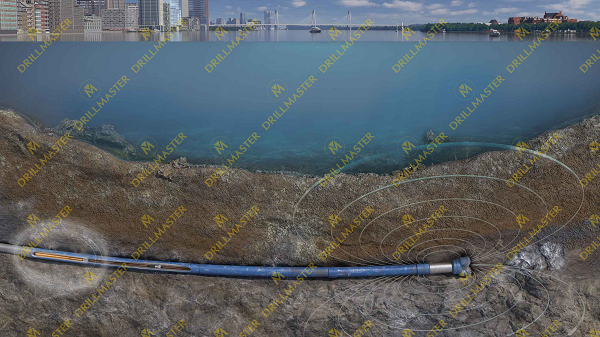
Core Sensor – The Gyroscope:
Fiber Optic Gyroscope (FOG): Utilizes the Sagnac effect. It determines rotational angular velocity by measuring the phase difference between two counter-propagating laser beams within a coiled optical fiber, induced by rotation. This is the current mainstream technology, offering high precision, excellent stability, long lifespan, and shock resistance.
Mechanical Gyroscope: Relies on the rigidity (gyroscopic inertia) of a high-speed spinning rotor (used in early systems, now less common).
Key Property – Rigidity (Gyroscopic Inertia): The spin axis of a high-speed gyroscopic rotor inherently maintains its initial orientation in inertial space (relative to the fixed stars). The system senses changes in the drilling assembly's azimuth by measuring angular velocity changes relative to this "inertial reference frame".
Auxiliary Sensors:
Accelerometers: Measure acceleration along three axes, primarily used to calculate the drilling assembly's inclination (pitch and roll angles).
Odometer/Wheel Speed Sensor: Measures the actual distance traveled by the drill bit or pipeline (sometimes calculated algorithmically).
Temperature Sensors: Provide temperature compensation for the gyroscope and accelerometers, enhancing accuracy.
System Components:
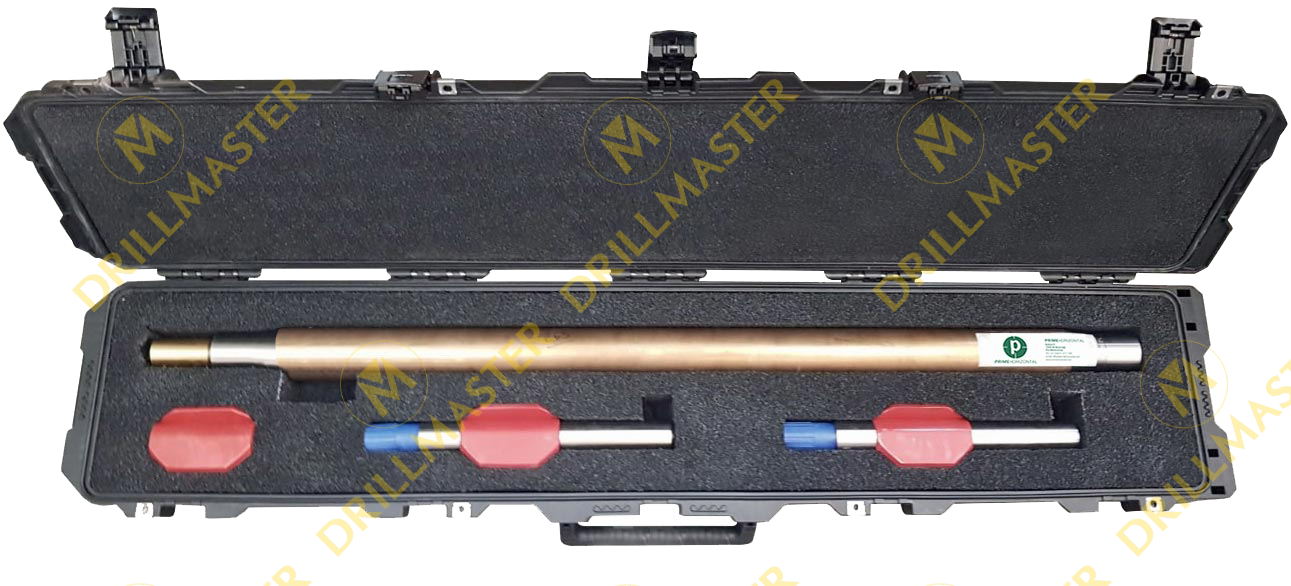
1)Probe (Survey Sub/Instrumented Sub): A rugged, sealed housing containing core components (gyroscope, accelerometers, temperature sensors, etc.), installed directly behind the drill bit or within the pipe jacking machine head.
2)Data Acquisition & Processing Unit: Typically located at the surface control console or within a Measurement While Drilling (MWD) system. Receives data from the probe and performs complex calculations.
٣) وحدة التحكم والعرض: واجهة المشغل. تعرض المعلمات الرئيسية آنيًا، مثل الموقع ثلاثي الأبعاد (X، Y، Z)، والسمت، والميل، وزاوية وجه الأداة، بالإضافة إلى مقارنة المسار الفعلي بالمسار المخطط له.
4) مصدر الطاقة: يوفر الطاقة للمسبار والنظام (عادةً ما يكون للمسبار بطارية داخلية).
٥) نقل البيانات (اختياري): للتوجيه الفوري، يجب نقل بيانات المسبار إلى السطح. ويمكن تحقيق ذلك من خلال:
6) الطريقة السلكية: تشبه أنظمة التوجيه السلكية، باستخدام أنبوب الحفر مع كابل مدمج (أقل شيوعًا في أنظمة الجيروسكوب الخالصة).
7) قياس نبضات الطين: يقوم بتشفير البيانات إلى نبضات ضغط داخل سائل الحفر (وهو أمر شائع في محركات الأقراص الصلبة).
8) القياس عن بعد الكهرومغناطيسي (EM): يستخدم عندما يكون ذلك ممكنًا (محدودًا بخصائص التكوين).
٩) وضع الذاكرة: تُسجَّل البيانات في الذاكرة الداخلية للمجس. يُستعاد المجس بعد اكتمال الحفر/الرفع لتنزيل البيانات (مناسب لعمليات رفع الأنابيب أو الأقراص الصلبة التي تتطلب دقة فائقة، ولكن ليس للمراقبة الفورية).
سير العمل:
١) المحاذاة الأولية: قبل بدء الحفر، يُوضع المسبار على نقطة مرجعية أرضية ذات إحداثيات وسمت معروفين للمحاذاة الأولية الثابتة. تتيح هذه العملية للجيروسكوب حفظ اتجاهه الأولي بالنسبة لمحور دوران الأرض (عادةً الشمال الحقيقي).
2) القيادة/الرفع: يتقدم المجس تحت الأرض باستخدام مقطع مثقاب/خط الأنابيب.
٣) جمع البيانات: يقيس الجيروسكوب باستمرار معدل تغير السمت (السرعة الزاوية). تقيس مقاييس التسارع تغيرات الميل.
٤) معالجة البيانات: تُجري حواسيب سطحية أو مدمجة عملية تكامل لبيانات السرعة الزاوية والتسارع المُكتسبة (وهي بيانات معرضة بطبيعتها لأخطاء تراكمية، تُخفف من حدتها الخوارزميات). بدمج هذه البيانات مع معلومات الموقع الأولي وعداد المسافات، تحسب الحواسيب الإحداثيات ثلاثية الأبعاد الحالية (خطوط الطول، خطوط العرض، الارتفاع) والاتجاه (السمت، الميل، زاوية وجه الأداة) للبت/خط الأنابيب في الوقت الفعلي.
٥) عرض المسار وتصحيحه: يشاهد المشغلون الانحراف بين المسار الفعلي والمسار المخطط له على لوحة التحكم آنيًا. ويضبطون زاوية وجه أداة مثقاب الحفر أو معلمات الرفع لتوجيه المثقاب/الأنبوب على طول المسار المخطط له.
٦) المعالجة اللاحقة (اختياري): في وضع الذاكرة، يتم تنزيل البيانات بعد استرجاع المسبار. تُطبّق خوارزميات أكثر دقة (مع مراعاة دوران الأرض، وتغيرات مجال الجاذبية، إلخ) أثناء المعالجة اللاحقة للحصول على مسار نهائي أكثر دقة.
مزايا نظام التوجيه الجيروسكوبي :
1) الحصانة ضد التداخل الكهرومغناطيسي: لا تتأثر على الإطلاق بالكابلات الموجودة تحت الأرض، والأنابيب، والقضبان الحديدية، وخطوط الكهرباء، ومحطات الكهرباء الفرعية، وما إلى ذلك.
*(أمثلة: هولندا - 700 متر عبور تحت 67 مسارًا للسكك الحديدية؛ موقع HDD لمنجم خام الحديد الأسترالي)*
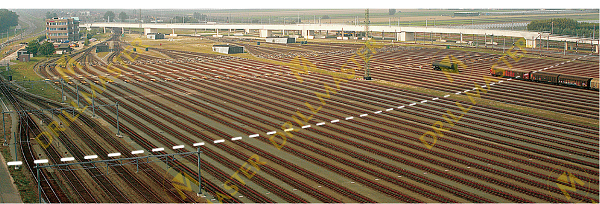
٢) لا يتطلب معدات سطحية: يُغني عن مد أسلاك الإرسال السطحية أو تركيب أجهزة إرسال كبيرة. مناسب بشكل خاص للعبور تحت الأنهار والبحيرات والمباني ومدرجات المطارات والسكك الحديدية والطرق السريعة وغيرها من المناطق التي يصعب فيها إجراء العمليات السطحية.
(مثال: موقع عبور الطريق السريع في التضاريس الجبلية)
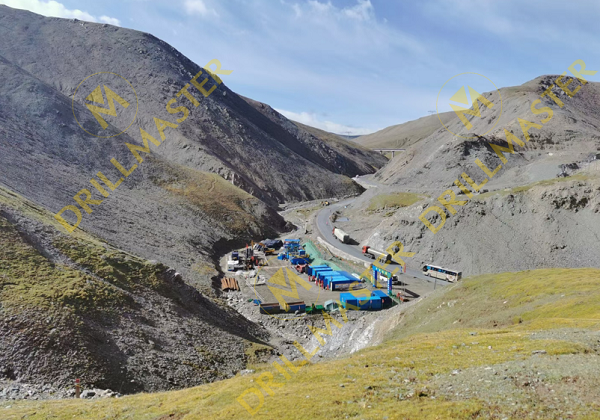
3) غير مقيد في المناطق الحضرية: يعمل بشكل فعال في البيئات الحضرية المعقدة.
4) لا يوجد حد للعمق: من الناحية النظرية لا يوجد حد للعمق تقريبًا، وهو مناسب للمعابر الطويلة بمقياس كيلومتر (على سبيل المثال، الأنهار الكبيرة والمضائق والجبال).
*(مثال: منغوليا - عبور صخرة صلبة بزاوية عالية، قوة الصخور 100-300 ميجا باسكال، الطول 800 متر، العمق 310 متر)*
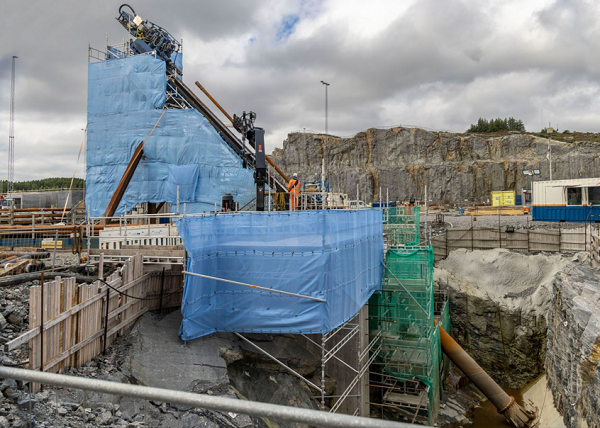
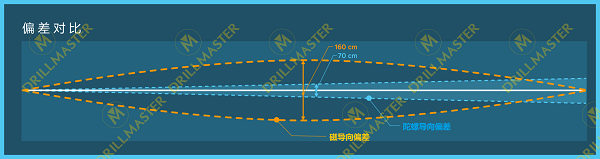
٥) دقة عالية - منحنيات انسيابية، وثقب جيد، وقوة سحب منخفضة: يُقلل التوجيه الدقيق من أخطاء منحنى ثقب التوجيه. تُترجم المنحنيات الانسيابية إلى قوى سحب أقل. تُحقق أنظمة FOG الحديثة دقة عالية جدًا في المعابر الطويلة (عادةً ما تكون أفضل من ٠٫١٪ من طول المعبر، وغالبًا ما تكون أعلى). دقة السمت بالغة الأهمية ومتميزة.
(ملاحظة: سيتم هنا عرض الرسم التخطيطي الذي يقارن الانحراف النظري بين الأنظمة الجيروسكوبية والمغناطيسية على عمق 40 مترًا دون أي تداخل)
حدود نظام التوجيه الجيروسكوبي :
1) التكلفة العالية: المعدات نفسها باهظة الثمن، والتكنولوجيا معقدة، وتكاليف الخدمة أعلى بكثير من أنظمة EM التقليدية.
2) التشغيل المعقد: عملية المحاذاة الأولية صارمة وتتطلب فنيين متخصصين للتشغيل والصيانة.
٣) الخطأ التراكمي: تقيس الجيروسكوبات السرعة الزاوية؛ ويتطلب تحديد التغير الزاوي التكامل، مما يُؤدي نظريًا إلى خطأ يتراكم مع مرور الوقت. في حين أن أجهزة الاستشعار عالية الدقة، وتعويض درجة الحرارة، وتحديثات السرعة الصفرية (ZUPTs)، والمعالجة اللاحقة تتحكم بفعالية في هذا الخطأ، إلا أنه يبقى عاملًا مهمًا في العمليات طويلة المدى.
٤) المحاذاة الأولية الحرجة: تُحدد دقة المحاذاة الأولية دقة مسح المسار بأكمله. يجب إجراء المحاذاة في بيئة مستقرة وخالية من الاهتزازات.
٥) قيود النقل الفوري: بالنسبة للأنظمة التي تعتمد على نبضات الطين أو القياس عن بُعد الكهرومغناطيسي، قد يكون معدل النقل وموثوقيته محدودين في ظل ظروف قاسية (مثل الطين المقطوع بالغاز والتكوينات المعقدة). لا يوفر وضع الذاكرة مراقبة فورية.
سيناريوهات التطبيق الأساسية:
1) عبور الأنهار والبحيرات والمضايق الكبيرة: السيناريوهات النموذجية التي تنطوي على أعماق كبيرة، ومسافات طويلة، وعمليات سطحية مستحيلة.
2) المعابر تحت البنية التحتية الحيوية: مثل الطرق السريعة، والسكك الحديدية، ومدرجات المطارات، والسدود، والمباني الكبيرة، حيث تكون الدقة العالية مطلوبة ويكون الوصول إلى السطح مقيدًا.
3) المناطق ذات التداخل الكهرومغناطيسي الشديد: بالقرب من خطوط الطاقة ذات الجهد العالي، أو محطات الطاقة الفرعية، أو المرافق الكثيفة تحت الأرض.
4) تركيب خطوط الأنابيب المدفونة على مسافات طويلة: خطوط أنابيب نقل النفط/الغاز، وخطوط الأنابيب الرئيسية في المدن.
5) مشاريع الهندسة عالية الدقة: مثل ممرات ربط مترو الأنفاق، ومشاريع التقاطعات الدقيقة.
6) مشاريع رفع الأنابيب: مناسبة بشكل خاص للرفع المنحني لمسافات طويلة أو المعابر تحت المناطق الحساسة.
المواصفات الفنية والدقة:
1) دقة السمت: عادة في نطاق 0.1 درجة - 0.01 درجة / √ ساعة (حيث h هو وقت القياس بالساعات)، ويمكن أن تكون أعلى مع المعالجة اللاحقة.
2) دقة الميل: عادة 0.05 درجة - 0.1 درجة .
٣) دقة الموقع: دقة الموقع النهائية (CEP - احتمال الخطأ الدائري) عادةً ما تكون أفضل من ٠٫١٪ من طول المعبر. على سبيل المثال، عند عبور ١٠٠٠ متر، يكون خطأ الموقع عادةً أقل من متر واحد (تتأثر الدقة الفعلية بالمحاذاة الأولية، وخطأ التركيب، ودقة عداد المسافات، ومستوى المعالجة اللاحقة، إلخ).
4) نطاق درجة حرارة التشغيل: عادة من -20 درجة مئوية إلى +85 درجة مئوية.
٥) تصنيف الضغط: يجب أن يتحمل غلاف المجس ضغطًا هيدروستاتيكيًا عاليًا. تشمل التصنيفات الشائعة ١٠٠ بار، ٢٠٠ بار، أو أعلى.
بعد تصفح هذه المقالة، إذا كنت لا تزال غير قادر على تأكيد النظام المناسب لمشاريعك، مرحباً بك في الاتصال بنا.
سيقدم لك مهندسو المبيعات المحترفون وذوي الخبرة حلولاً بناءً على احتياجاتك.
واتساب: +8613647327093
البريد الإلكتروني: sales@drillmastergroup.com